人类与自然的守卫者——SICK人机协作安全解决方案赋能自动化控制
随着工业自动化向智能化、柔性化方向加速演进,人机协作(HRC, Human-Robot Collaboration)已成为智能制造的核心场景之一。如何在提升生产效率的确保操作人员的安全,成为自动化控制领域亟待解决的关键课题。作为工业安全与传感器技术的领军者,SICK以“人类与自然的守卫者”为使命,推出全面的人机协作安全解决方案,深度融入自动化控制系统,为现代工业构建起可靠的安全屏障。
一、人机协作的安全挑战与自动化控制需求
传统工业机器人通常被围栏隔离在独立工作区内,以避免与人员发生接触。协作机器人(Cobot)及移动机器人的普及,打破了人机之间的物理边界。在共享工作空间中,机器人需要实时感知人员位置、动作意图,并据此动态调整运行状态。这对自动化控制系统提出了三大要求:
- 实时安全感知:系统必须准确、快速地检测人员接近或进入危险区域。
- 安全逻辑控制:检测信号需被安全控制器即时处理,触发减速、停止或路径调整。
- 功能安全与信息安全融合:安全功能需符合ISO 13849、IEC 62443等标准,避免网络攻击导致安全失效。
二、SICK人机协作安全解决方案的核心架构
SICK围绕“感知—决策—执行”的安全闭环,提供从传感器到安全控制器的完整解决方案,完美集成于自动化控制层级。
1. 智能安全传感层
SICK提供多元化的安全传感产品组合,覆盖人机协作的不同防护需求:
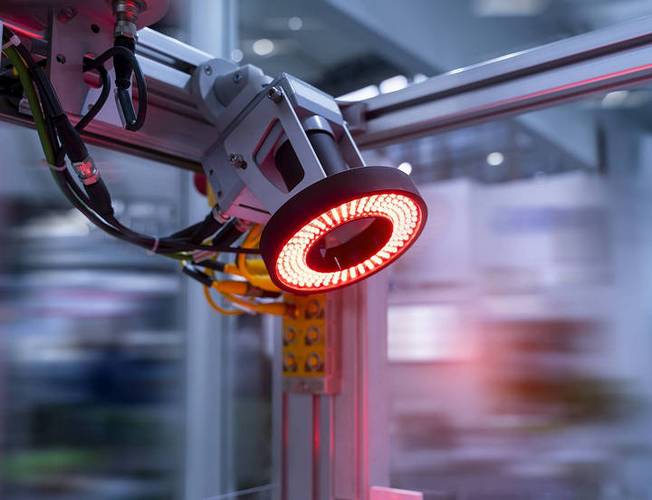
- 安全激光扫描仪(microScan3、nanoScan3):用于区域监控与导航,可设置多组警告区和保护区,实时检测人员入侵,并通过安全总线将信号输出至控制器。
- 安全光幕(deTec4、C4000):用于出入口及危险点防护,具有高分辨率与抗干扰能力,可检测手指或手掌,响应时间不超过毫秒级。
- 安全雷达系统(safeRadar):在粉尘、光照变化等恶劣环境中替代光学传感器,实现可靠的人员检测。
- 3D ToF相机(Visionary-T):提供三维空间感知,支持体积监控与防碰撞应用。
以上传感器均通过PROFIsafe、CIP Safety等功能安全协议与安全控制器通信,确保安全数据的完整性。
2. 安全逻辑控制层
SICK安全控制器(如Flexi Soft、Flexi Compact)作为自动化控制的安全处理单元,承担安全逻辑编程与决策职责。其特性包括:
- 模块化设计,支持连接多达数十个安全传感器;
- 通过验证软件(Safegy)配置安全逻辑,缩短工程周期;
- 具备诊断与自监控功能,防止故障积累导致安全失效。
在协作机器人应用中,安全控制器接收传感器数据,通过预设的安全逻辑触发机器人驱动器的安全扭矩关断(STO)、安全停止(SS1/SS2)或速度限制(SLS),共同实现人机协作所需的安全功能。
3. 集成化软件平台
SICK安全解决方案不仅提供硬件,还通过Safety Designer等软件实现项目配置、仿真与验证的数字化闭环。安全数据可与上层PLC、MES及云平台交互,支持预测性维护与安全绩效分析,助力企业实现从功能安全到全面设备安全管理的跨越。
三、自动化控制中的典型应用场景
场景一:协作机器人工作单元
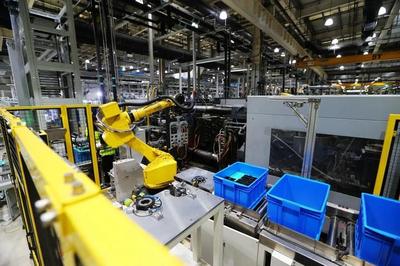
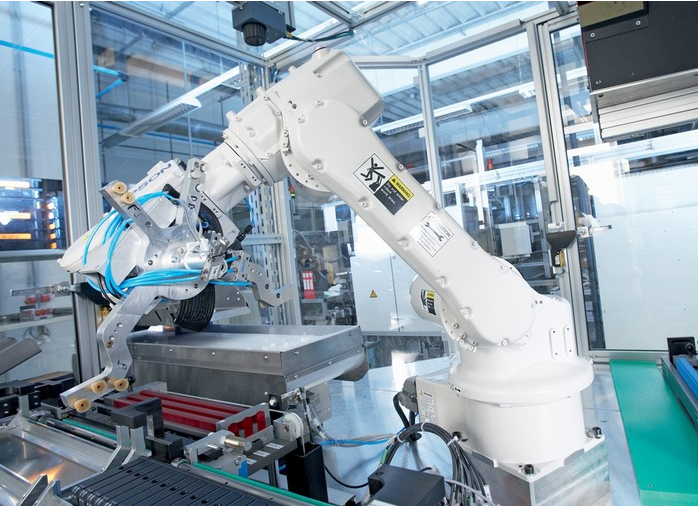
在汽车装配线上,协作机器人与工人协同完成零部件安装。利用microScan3安全激光扫描仪监测机器人手臂周围1.5米×2米的警告区与0.5米×2米的保护区。当人员进入警告区,安全控制器切换机器人至低速模式;进入保护区则触发安全停止。安全等级达PL d,无需物理栅栏,节省30%布局空间。
场景二:移动机器人(AGV/AMR)取放货
在仓储物流系统中,移动机器人其前端配置nanoScan3安全激光扫描仪进行自主导航与障碍物检测。配合安全控制器,当可见人员或障碍物位于行驶路径时,机器人自动减速并规划避让路线,避免停车造成的效率损失。系统通过灵活的字段切换,适配直道、弯道及出入库台的多样化安全策略。
场景三:人机协作包装工位
在消费品包装线,安全光幕(deTec4)置于工位进出口,检测到人员手臂进入时立即输出信号。安全控制器同步处理光幕信号与机器人状态,在不下电的前提下,进入安全受限速度模式。操控面板集成紧急停止与复位装置,形成完整手动控制组件,保障维修作业安全。
四、合规性与系统集成价值
SICK人机协作解决方案符合ISO 10218-182、ISO/TS 15066及ISO 13849标准要求,支持从PL c至PL e的安全等级。开箱即用的安全功能模块显著降低工程设计难度。自动化控制层级中,安全总线兼容主流机器人控制器与PLC,减少现场布线。运营阶段,SICK Safety Designer提供大量预验证逻辑模板与测试报告用于现场安全验收,缩短项目周期高达40%。
最新产品